Новини
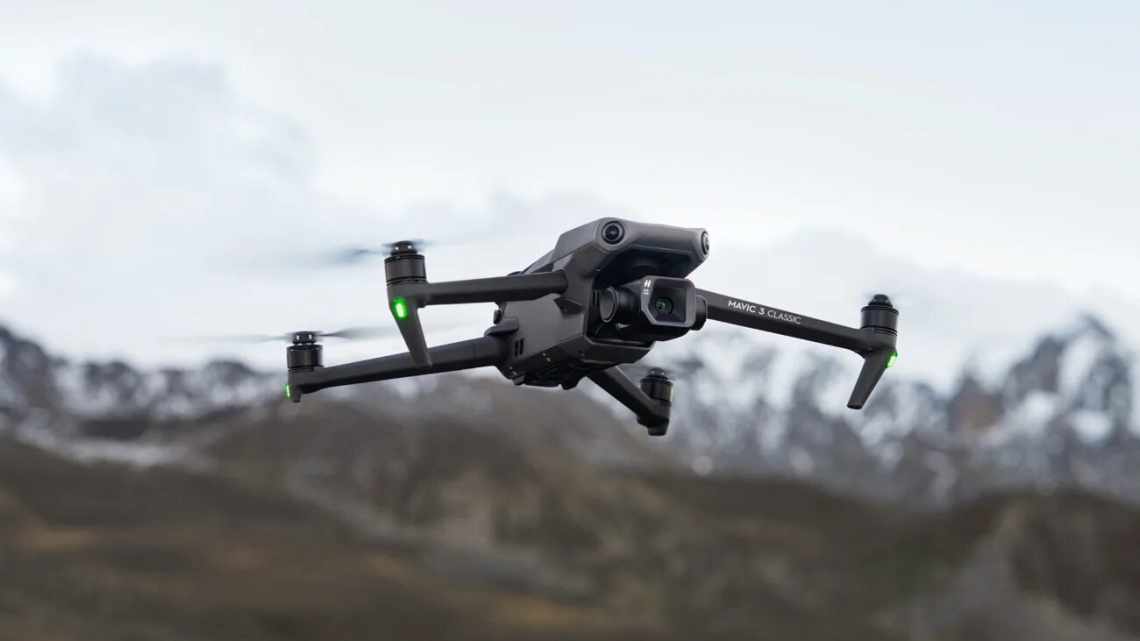
Дрон пролетів через качається обруч на великій швидкості
Навчання
Швейцарські інженери розробили алгоритм управління квадрокоптером, що дозволяє йому пролітати через швидкі прорізи. Стаття прийнята до публікації в, її препринт опублікований на arXiv.org.
Серійно вироблені дрони вже вміють уникати зіткнень з перешкодами і огинати їх, скануючи навколишнє середовище за допомогою камер або інших датчиків. Це дозволяє безпечно знімати на дрон поруч з деревами або стінами, але поки такі алгоритми працюють недостатньо швидко і точно, щоб, наприклад, працювати в гоночних FPV-дронах, допомагаючи пілоту так само, як допомагають водіям автомобілів системи екстреного гальмування. Крім того, ці алгоритми, як правило, навчені відстежувати нерухомі предмети.
Група інженерів з Цюріхського університету під керівництвом Давіде Скарамуцца (Davide Scaramuzza) вже не перший рік створює алгоритми для уникнення зіткнення з динамічними об'єктами. Ми розповідали про те, як вони навчили дрон автономно літати по трасі з рухаються воротами, але тоді алгоритм працював з великими і досить повільними прорізами. Тепер Скарамуцца і його колега Юньлун Сун (Yunlong Song) створили новий алгоритм, що дозволяє дрону адаптуватися до високих швидкостей (як своєї, так і перешкоди).
Алгоритм заснований на класичному методі управління з прогнозуючими моделями, що використовує зворотний зв'язок і адаптує траєкторію руху до передбачуваної зміни стану системи. Інженери вирішили використовувати контролер на базі методу управління з прогнозуючими моделями і змінювати його високорівневі параметри за допомогою нейромережі (багатошарного перцептрона).
Перед реальними польотами розробники навчили нейромережу в симульованому середовищі з рамками, які рухаються вліво і вправо, як маятник. Завдання віртуального дрона полягало в тому, щоб пролетіти через центр рамки, після чого мета змінювалася на нову - центр наступної рамки. Після навчання інженери зібрали саморобний квадрокоптер на базі одноплатного комп'ютера Odroid XU4 і польотного контролера Lumenier. Тести показали, що навчений у віртуальному середовищі алгоритм працює і в реальному світі, дозволяючи дрону пролітати через рухається обруч. Варто відзначити, що поки метод не вийде застосовувати на практиці, тому що дрон отримував координати себе і обруча від зовнішньої системи стеження, встановленої в приміщенні, а не від власної камери.
Втім, у цієї групи є і проект автономного дрона, що уникає зіткнень (правда, статичних) на високій швидкості. Нещодавно ми розповідали про те, як інженери протестували в лісі дрон, що літає зі швидкістю до семи метрів на секунду і огинає дерева.


